规格参数
| 分类 | OmniHand Pro 专业款 规格说明 |
| 本体参数 | |
| 型号 | OmniHand Pro 专业款 |
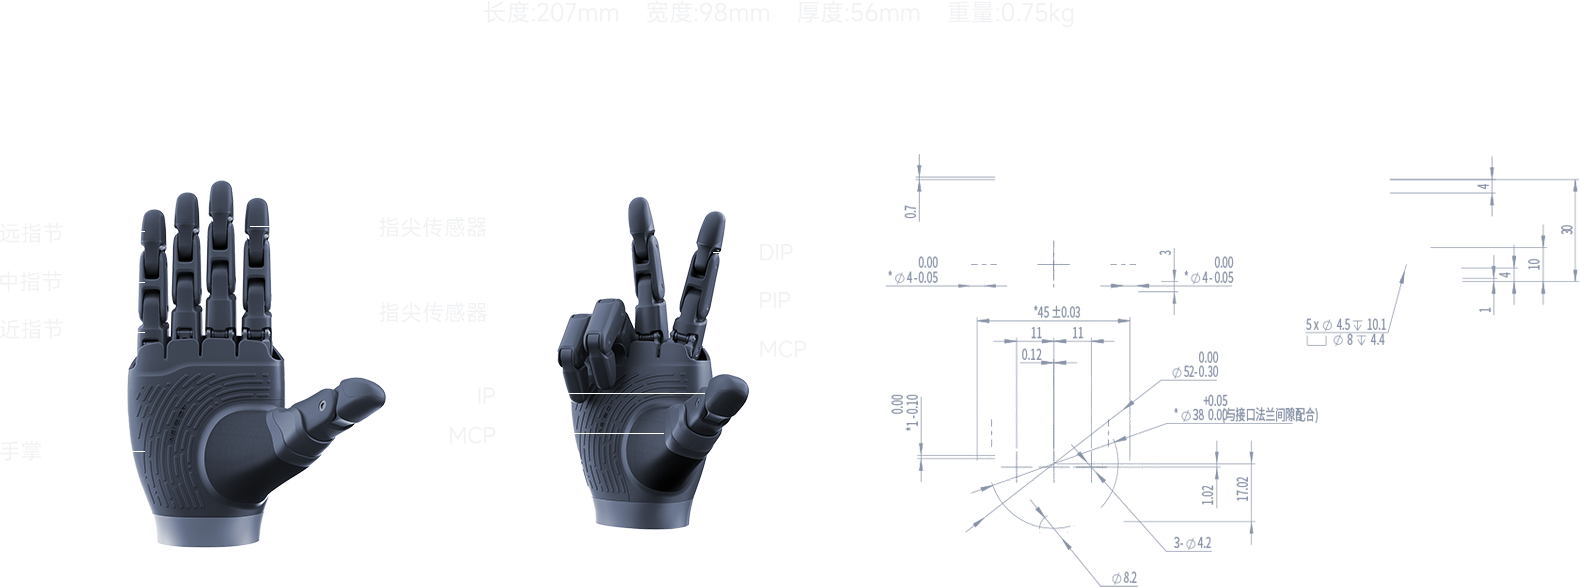
| 重量 | ≤750g |
| 尺寸 | 207*98*56mm |
| 材料 | PA+硅胶 |
| 主动自由度 | 12 |
| 总自由度 | 19 |
| 传动结构 | 连杆传动 |
| 驱动方式 | 电机+丝杆 |
| 关节数量 | 19 |
| 关节角度 | 四指弯曲:80°,四指侧摆:±10°,大拇指弯曲:50°,大拇指侧摆:90°,大拇指自旋:50° |
| 最小开合时间(典型值) | 0.7s |
| 最小抓握直径 | 2mm |
| 指尖重复定位精度(典型值) | 0.4mm |
| 最大指尖力(典型值) | 20N |
| 工作电压 | 12~24V |
| 静态电流 | 0.5A |
| 最大电流 | 4.5A |
| 通讯接口 | CANFD |
| 工作温度范围 | -20~50℃ |
| 负载情况(常温掌面向上抓5cm的圆形硬性物体) | 35kg |
| 负载情况(常温掌面向左抓5cm的圆形硬性物体) | 5kg |
| 感知参数 | |
| 阵列传感器数量 | 指尖三维力,手掌一维力,150+触觉点位 |
| 阵列分辨率 | 0.1N |
| 感知范围 | 0~50N |
| 最大接受力(不损坏) | 1000N |
| 软件功能 | |
| 操作系统 | Windows |
| 通讯速率 | 1kHz |
| 整包字节数量 | 48字节 |
| 感知反馈 | 关节位置、关节速度、关节力矩、关节温度、电压电流、传感器压力信息 |
| 控制模式 | 速度模式、位置模式、力控模式、力位混合模式、触控模式 |
| 二次开发生态 | 支持二次开发 |
| 其它 | |
| 是否适配非智元机器人 | 兼容 |
产品详情
拟人尺寸
19自由度,仅重750g;同配置灵巧手中更小、更轻、更拟人
全能作业
优化构型设计、轻松操作专业工具、单手指尖最大20N出力
超强感知
多模态感知 (位置、法向力、切向力、接近觉);最高0.1N级灵敏度,搭配智能算法
免责声明
以上产品信息来源于 智元 官方公开资料,本站仅做信息汇总,非该品牌官方授权经销商。具体参数、价格、售后政策请以品牌官网最新信息为准。如有疑问,请联系品牌官方渠道。