规格参数
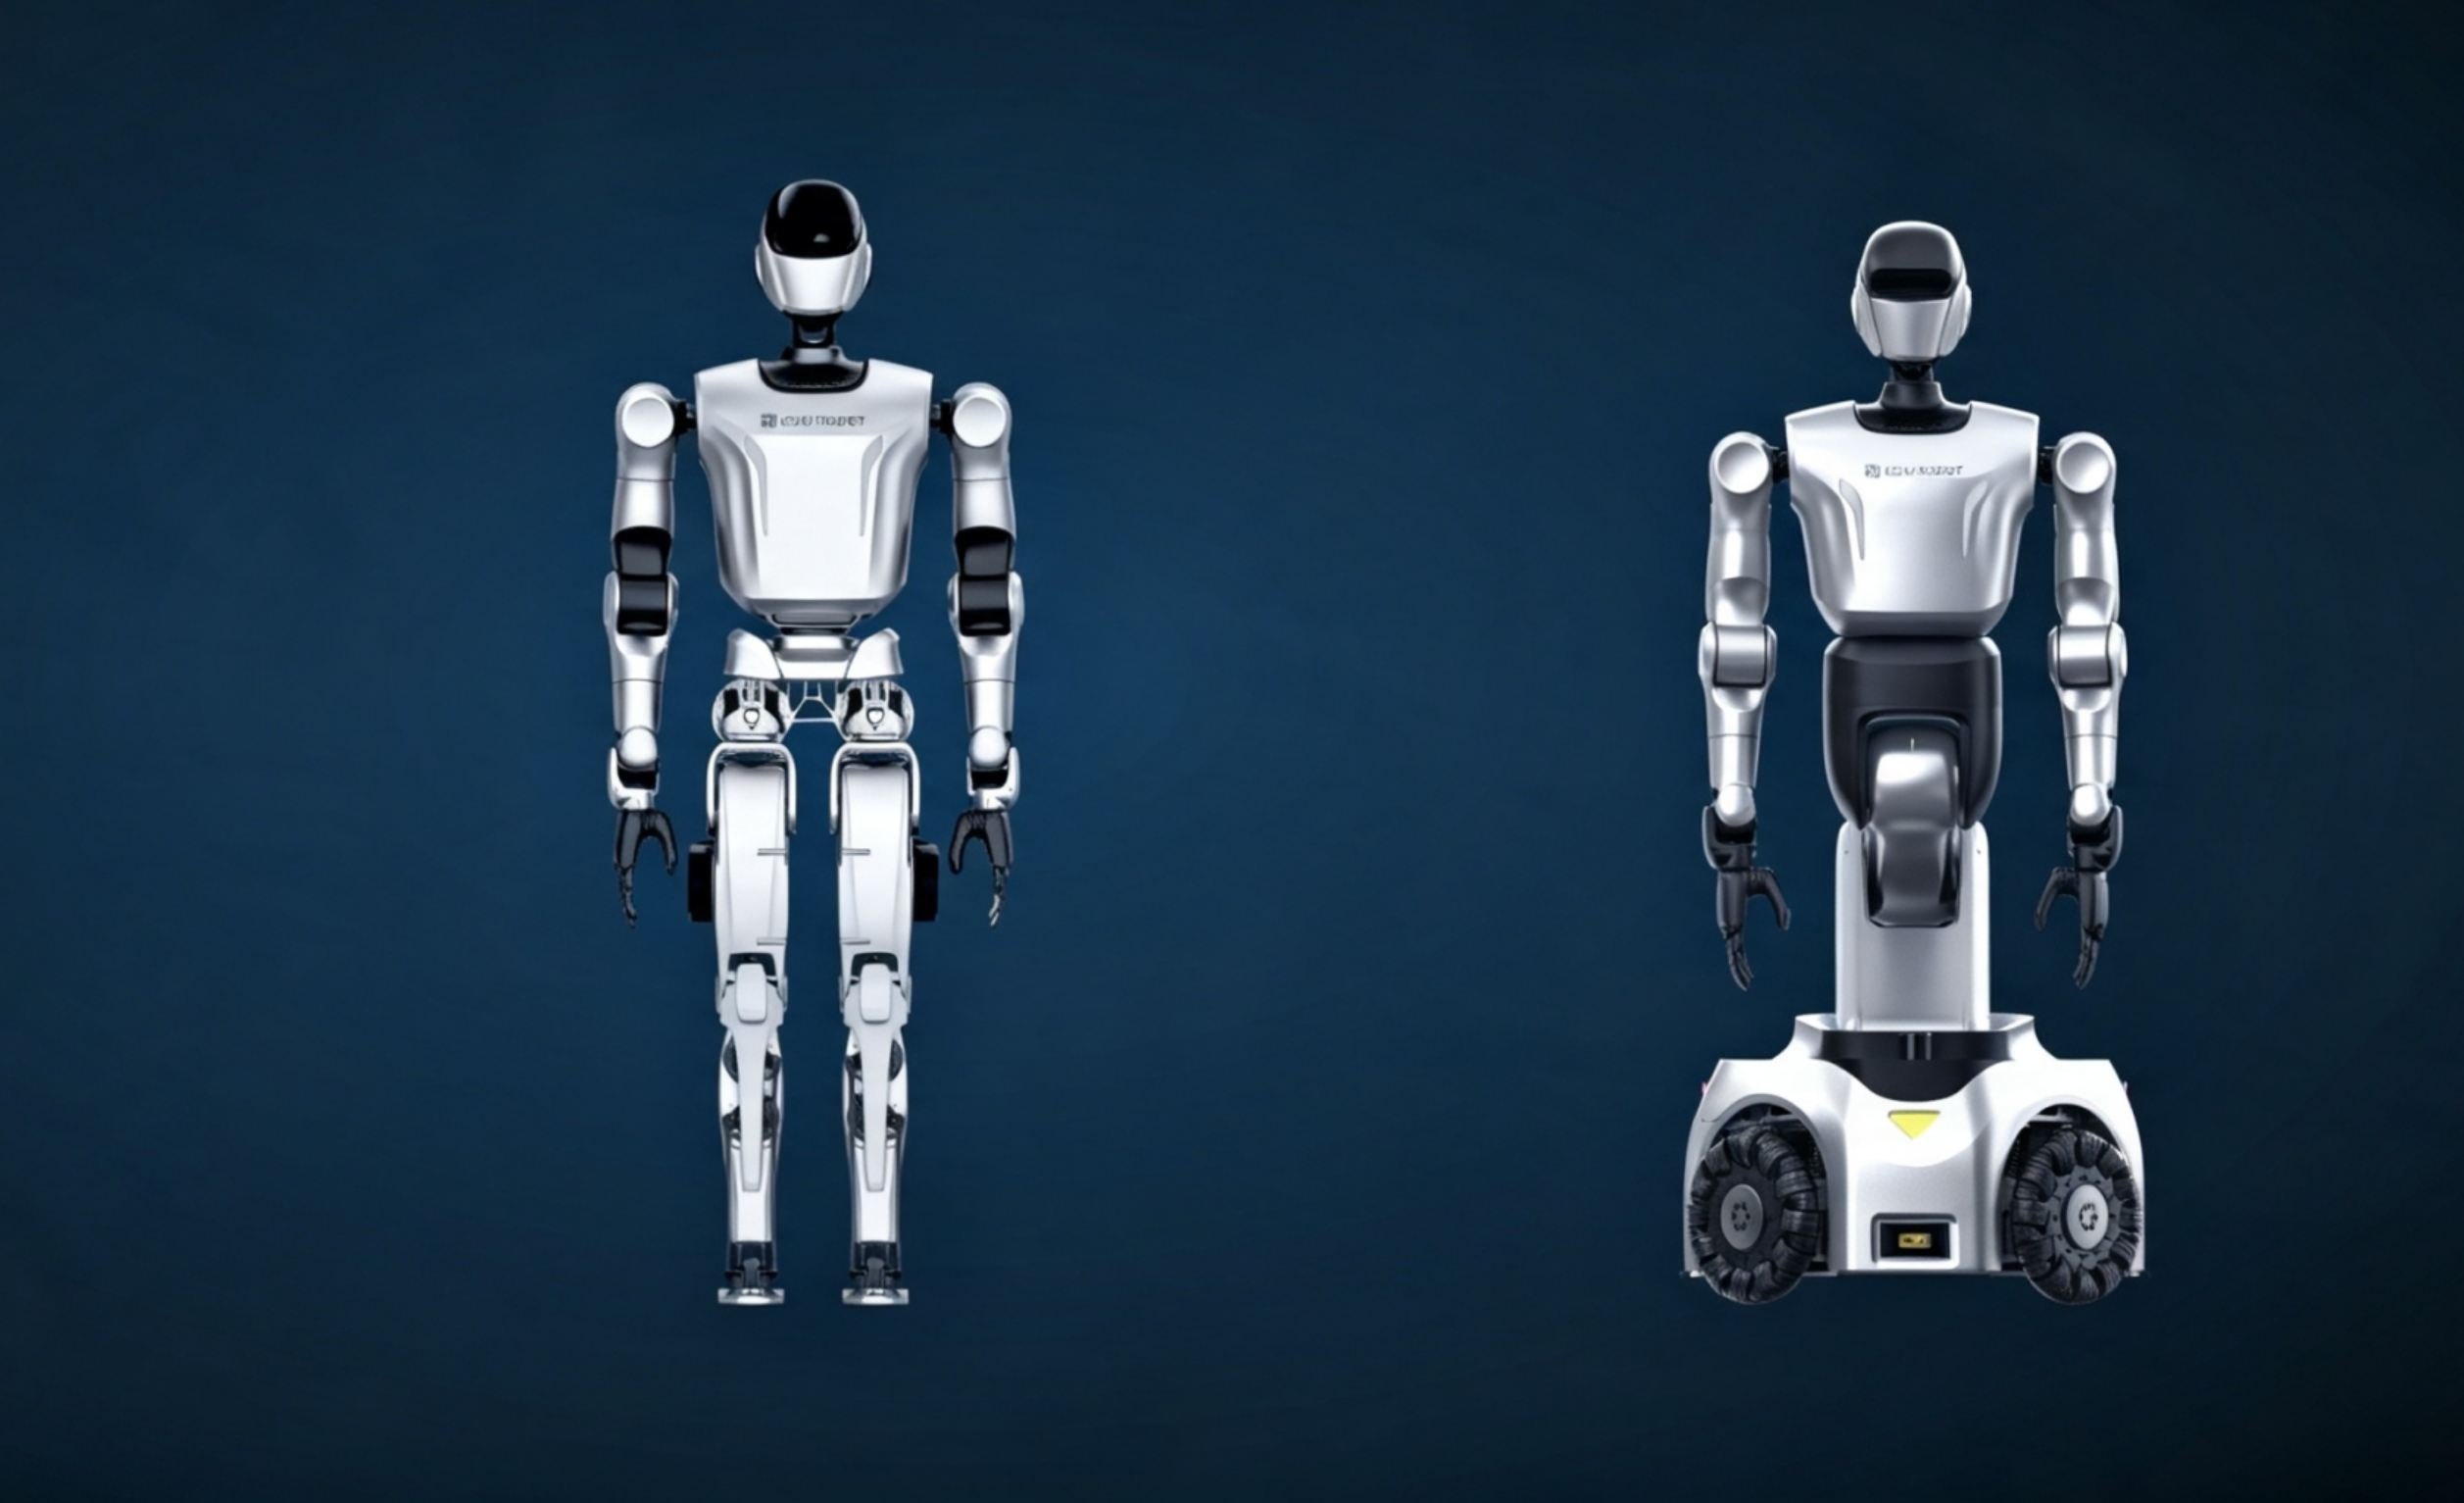
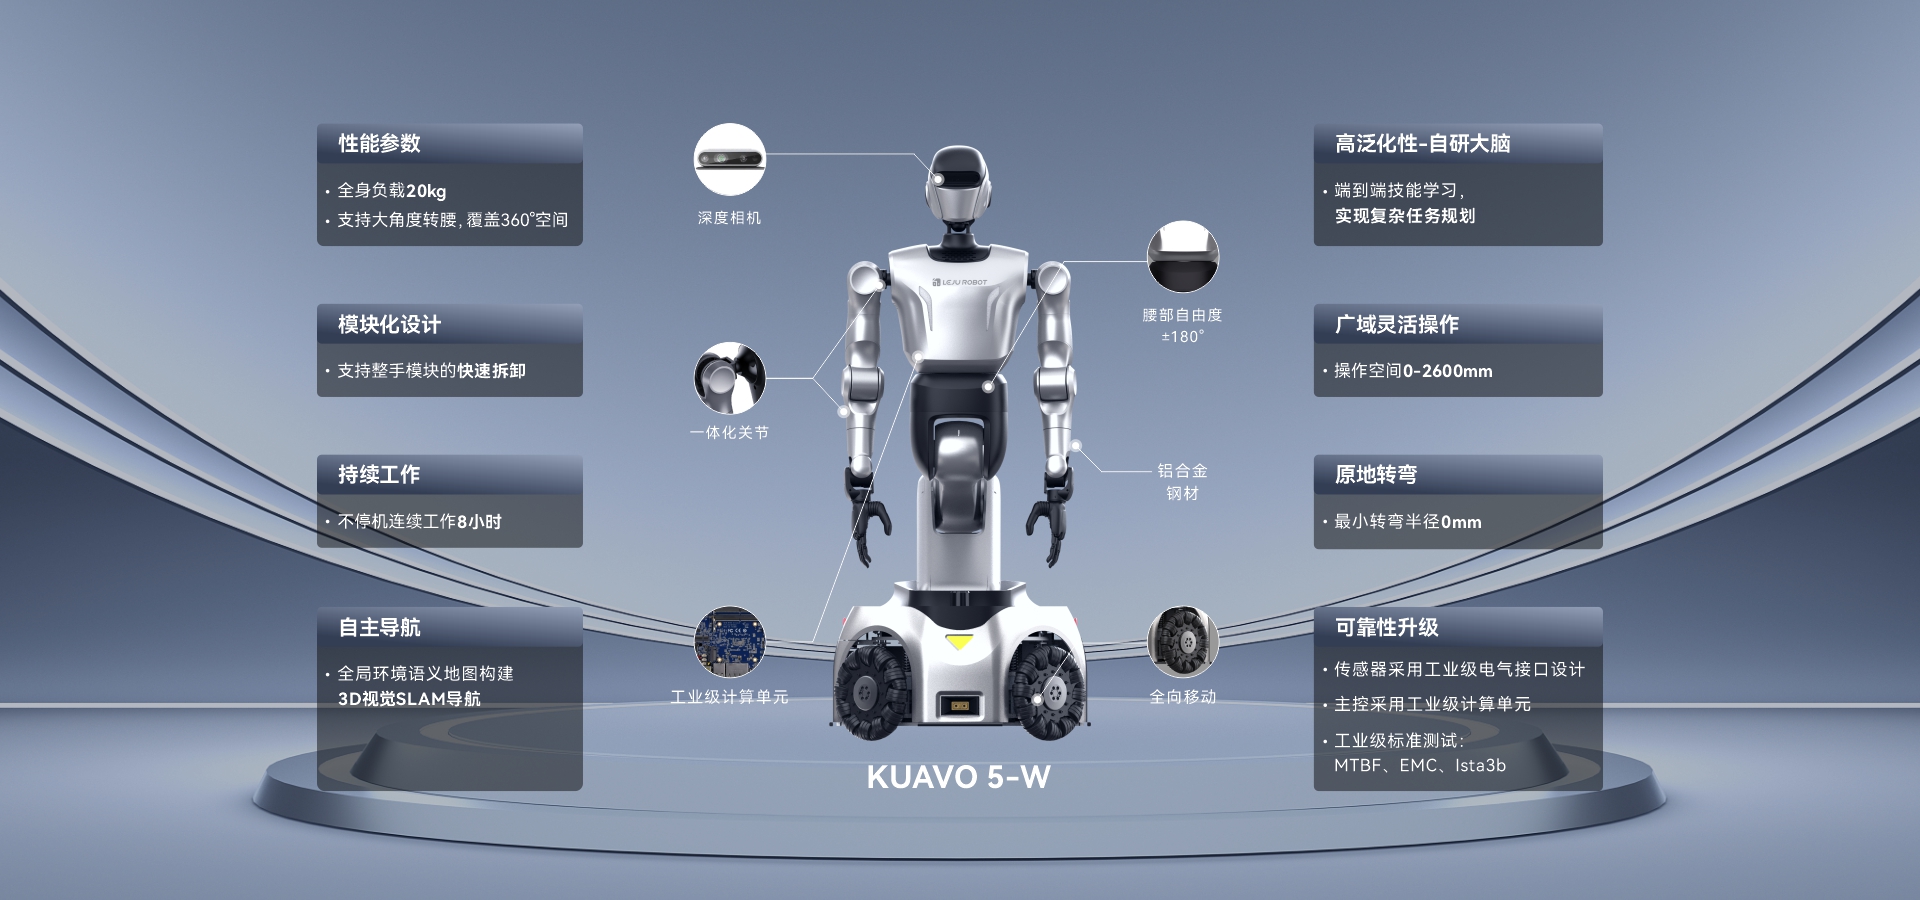
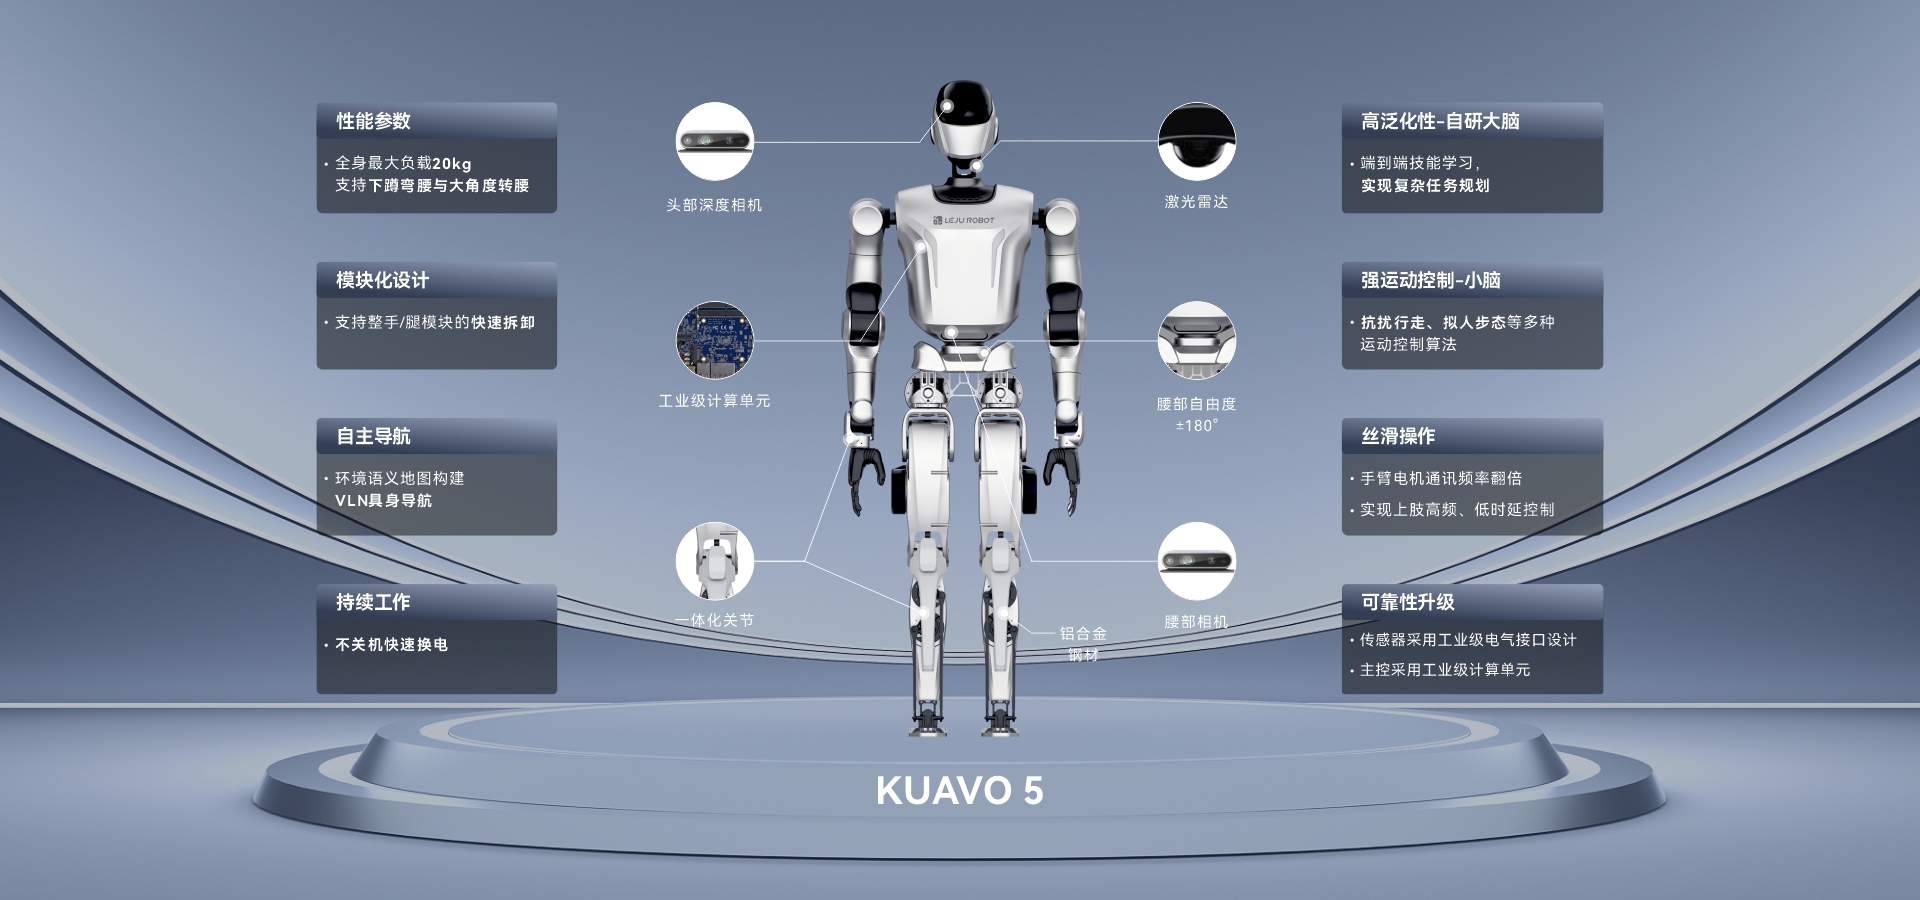
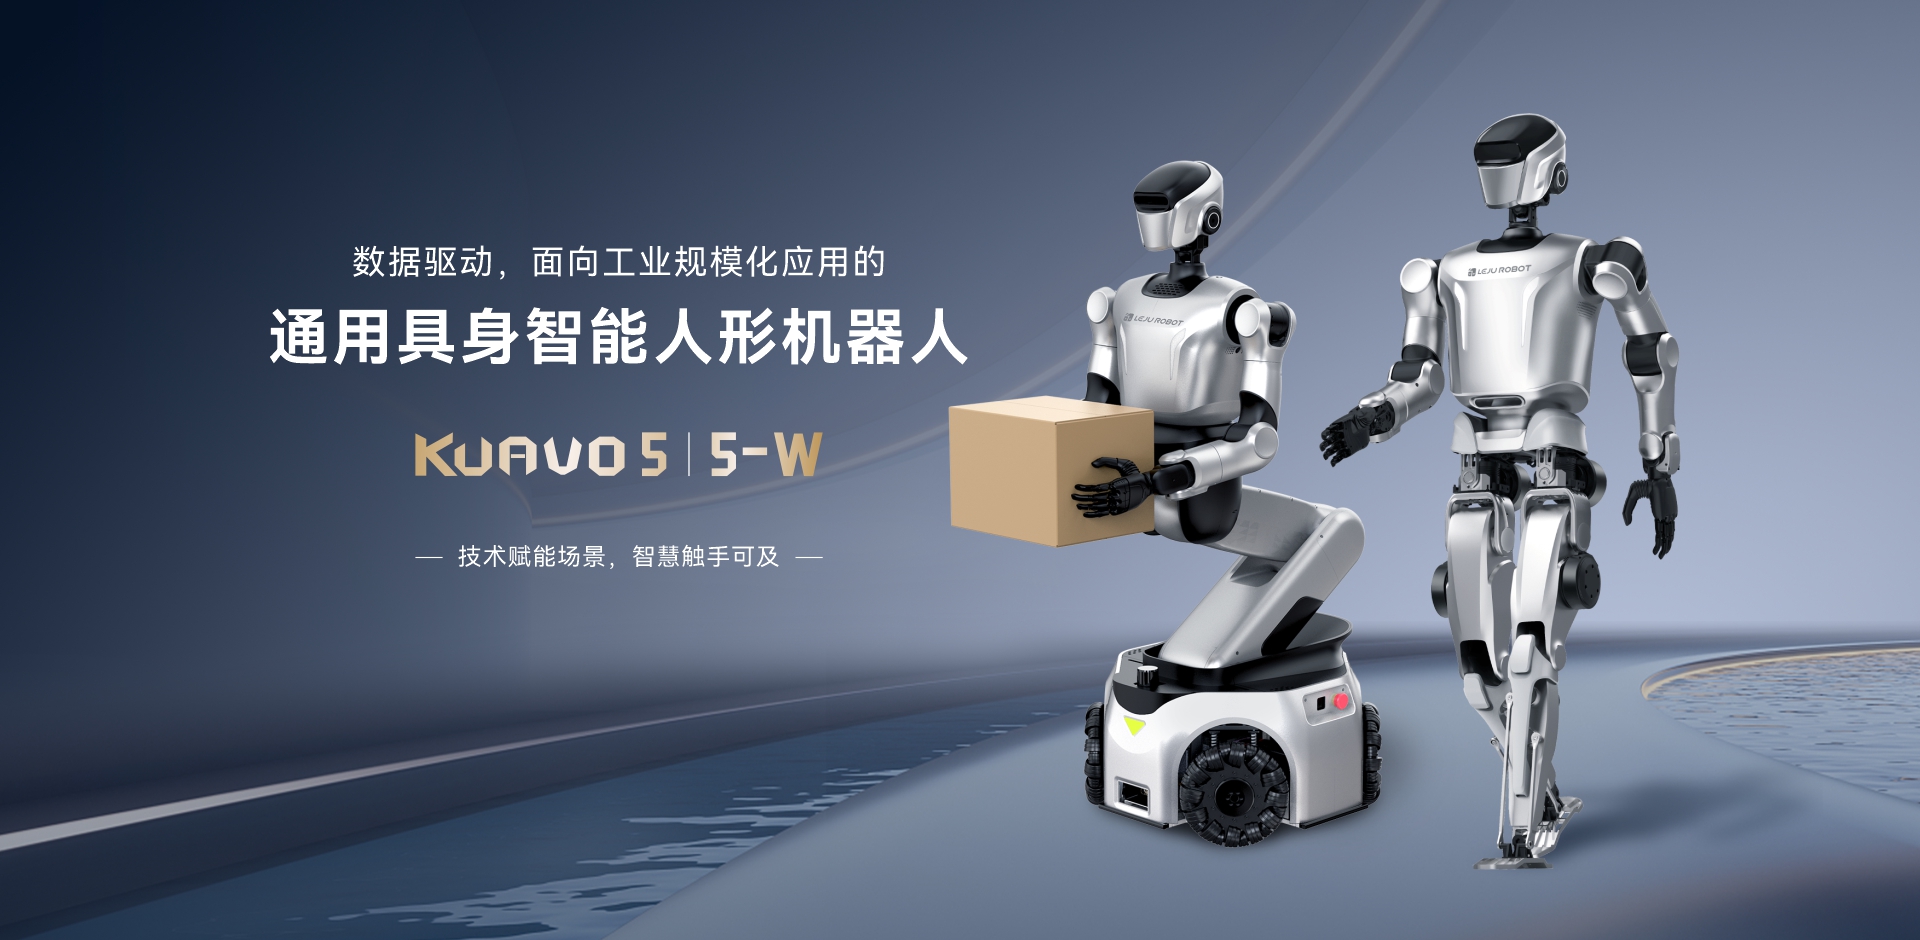
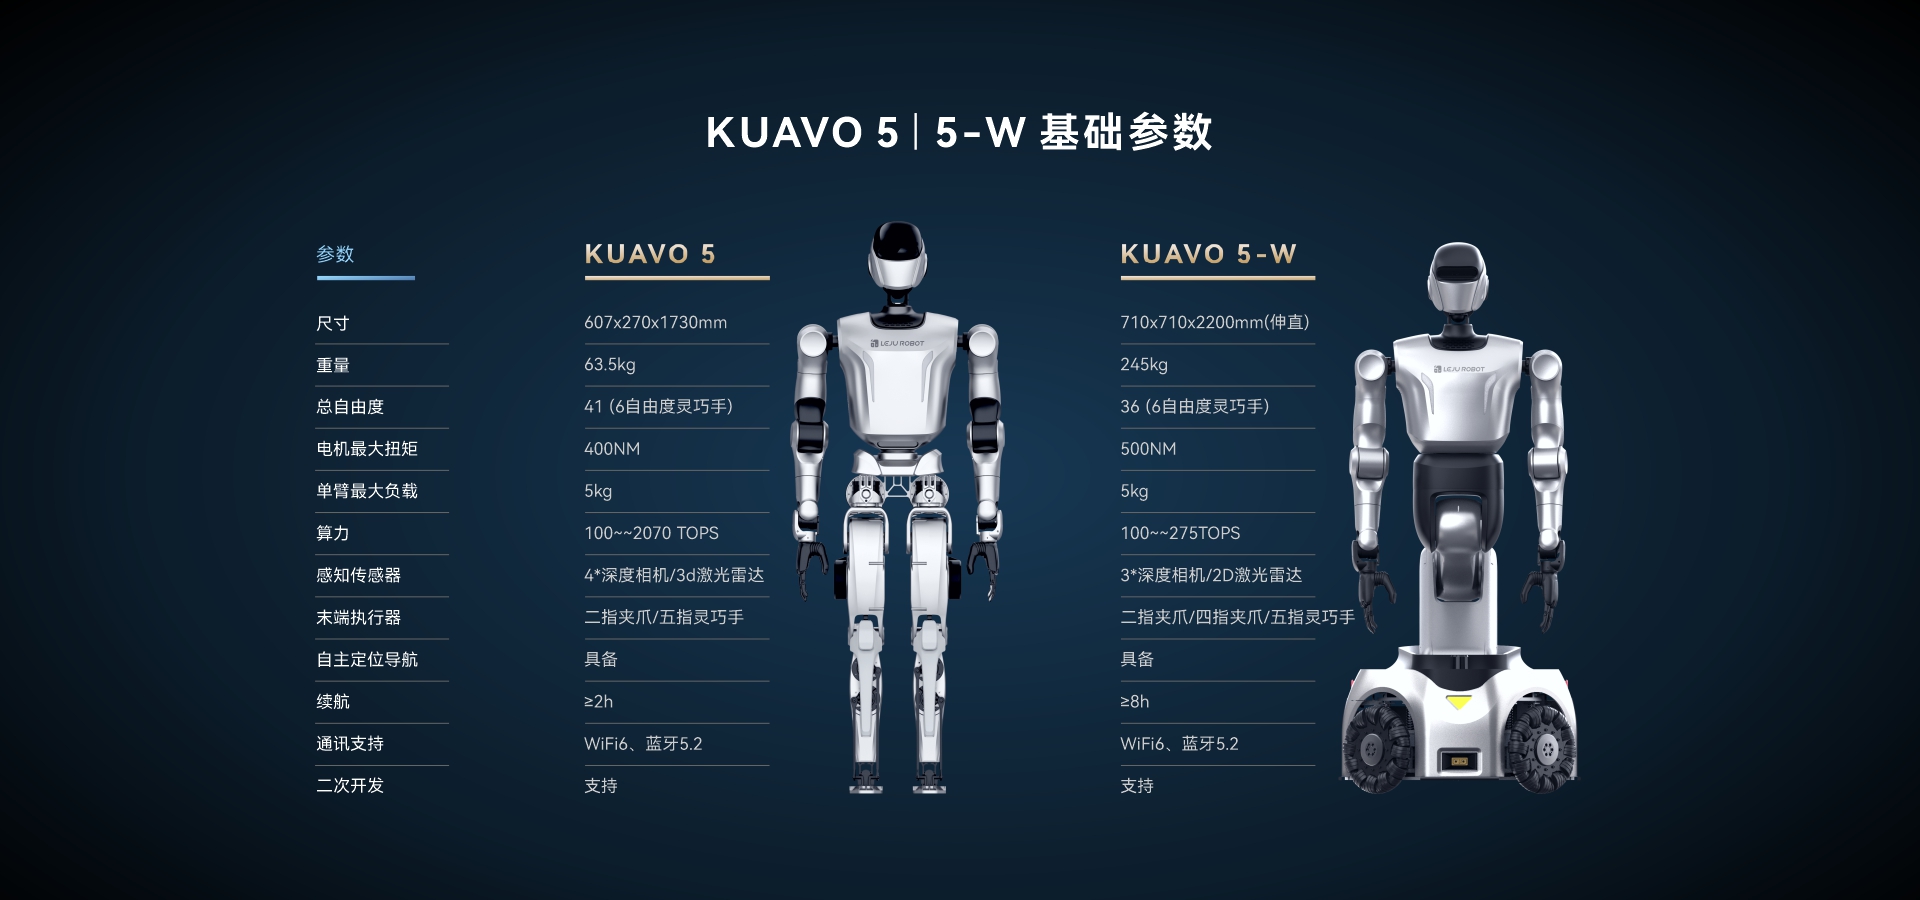
| 参数项 | KUAVO‑5(双足人形版) | KUAVO‑5‑W(轮腿工业版) |
| 整机高度 | 1.73 m | 升降范围 1.1m,最高约 2.2m |
| 整机重量 | 63.5 kg | 245 kg |
| 全身总自由度 | 41 DOF(含 6DoF 灵巧手) | ≥40 DOF,上肢与 5 一致,轮式底盘无腿部自由度 |
| 腰部关节 | ±180° 旋转,大角度转腰 | ±180° 旋转 |
| 关节最大扭矩 | 400 N·m | 500 N·m |
| 全身最大负载 | 20 kg | 20 kg |
| 单臂负载 | 5 kg;双臂合计 10kg | 5 kg;双臂合计 10kg |
| 最大奔跑速度 | 7 km/h(约 1.94 m/s) | 轮式底盘高速移动,无双足奔跑 |
| 续航 | 基础版约 1‑2h;支持快速换电,工业连续 8h 作业模式 | 轮式底盘大容量电池,工厂长时作业 |
| 算力档位 | 进阶版 100TOPS;MaxA/MaxB 275TOPS;展厅版 275TOPS | 同夸父 5 算力配置可选 |
| 传感器 | 4× 深度相机、3D 激光雷达、IMU、腰部相机、6 麦阵列 | 头部 + 底盘深度相机,2D 激光雷达,全向感知 |
| 末端执行器 | 二指夹爪 / 五指灵巧手 / 触觉灵巧手(MaxB) | 夹爪、灵巧手、工业平行夹爪可选 |
| 通信 | WiFi‑6、蓝牙 5.2、5G‑A、EtherCAT、千兆网口 | WiFi‑6、5G‑A、工业总线,对接 MES 系统 |
| 核心特点 | 双足行走、跳跃、上下台阶;模块化,手脚快速拆装;ROS 开放接口,支持具身大模型接入 | 四轮全向舵轮、原地零半径转向;垂直升降;适合工厂物料搬运、拆垛、巡检,规避双足复杂地形风险 |
| 典型场景 | 科研院所、AI 训练数据采集、展厅表演、有限工业现场 | 3C / 汽车工厂、仓储物流、工业巡检(乐聚主力落地机型) |
免责声明
以上产品信息来源于 乐聚 官方公开资料,本站仅做信息汇总,非该品牌官方授权经销商。具体参数、价格、售后政策请以品牌官网最新信息为准。如有疑问,请联系品牌官方渠道。